
朱曼
一、基本情况
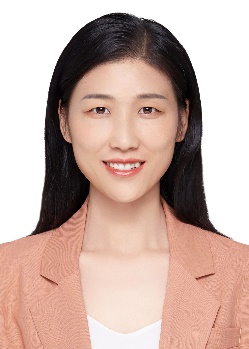
朱曼,女,湖北武汉人,博士,武汉理工大学副研究员,中共党员,海南省D类高层次人才。
【学习经历】:
2015.07-2018.12,德国奥登堡大学,计算机科学,工学博士(德方奖金)
2012.09-2015.06,武汉理工大学,交通信息工程与控制,硕士(免推)
2008.09-2012.06,武汉理工大学,海事管理,工学学士
【工作经历】:
2025.09-,中共江苏省科技镇长团镇副书记(挂职)
2023.05-至今,武汉理工大学,水路交通控制全国重点实验室/智能交通系统研究中心,硕博导、副研究员
2022.11-至今,武汉理工大学,智能交通系统研究中心,博士研究生导师
2021.10-至今,武汉理工大学,智能交通系统研究中心,副研究员
2020.10-至今,武汉理工大学,智能交通系统研究中心,硕士研究生导师
2019.09-2020.09,深圳赛为智能股份有限公司合肥子公司(上市公司),人工智能研究院,研究员(兼职)
2019.05-2021.09,武汉理工大学,智能交通系统研究中心,助理研究员
2019.01-2019.03,德国奥登堡大学,计算机科学,Researcher
二、研究方向
船舶智能化技术,包括但不限于:船舶运动智能辨识建模、规划、控制等理论基础研究,并迁移相关技术开展多任务作业的无人艇成套系统应用基础研究;
水上交通系统优化管控技术,包括但不限于:水上交通系统及其组成要素运行过程表征建模、协调控制、组织优化
三、主要工作业绩
【项目业绩】:主持和参与科研项目或课题40余项,其中,主持国家重点研发计划项目子任务1项、国家自然科学基金(NSFC)重点支持项目课题1项、NSFC青年项目1项、省自然科学基金面上项目2项、市晨光计划项目1项、区“种子企业”科技项目1项、事业委托项目4项(其中百万级项目2项)、开放基金项目2项,作为核心骨干参与欧盟项目1项、国家科技部重点研发子课题和项目各1项、NSFC面上2项、浙江省重点研发计划项目1项、湖北省揭榜制科技项目1项。
【授课业绩】:主讲本科基地课程《智能无人系统关键技术》《无人水面艇的体系结构与控制》、《无人航行器在水上交通中的应用》,主讲海南专项研究生课程《智能运输系统概论》,合作讲授本科必修课《最优化方法》、合作讲授研究生课程《交通数据处理与应用基础》、本科基地课程《无人运载技术》、《智能运输系统关键技术》、《船舶运动控制理论与系统》。
【学生培养】:指导硕士研究生15人(毕业8人)、博士研究生5人(优秀毕业1名)、本科毕业设计/论文9人;指导各类重大大学生科技竞赛30余次,包括:全国大学生交通科技大赛、全国海洋航行器设计与制作大赛、中国机器人及人工智能大赛、中国高校计算机大赛、数学建模大赛,获国家特等奖1项、一等奖8项、二等奖10余项;自主创新创业类项目(国家级2项、省级5项、结题优秀1项)。
代表性课题:
【1】省自然科学基金面上项目,复杂海况下船艇运动鲁棒辨识建模方法研究,2027/01-2029/12,主持
【2】省自然科学基金面上项目,高海况下无人艇集群强鲁棒协同控制方法研究,2024/03-2027/02,主持
【3】国企委托横向项目,1000吨级内河纯电动力集散两用船项目智能船舶,2026/03-2026/12,超百万元,主持
【4】国家重点研发计划项目,海上遇险目标立体搜寻与高清晰观测关键技术,2022/11-2025/10,子课题主持
【5】国家自然科学基金联合基金项目,复杂任务下水面无人艇集群智能协同控制决策方法研究,2022/01-2025/12,单位课题主持
【6】国家自然科学基金青年基金项目,内河智能船舶操纵运动模型参数的鲁棒自适应辨识方法研究,2021/01-2023/12,主持
【7】企业委托,多无人船智能控制与三维可视化系统,2021/01-2021/06,超百万元,结题,主持
【8】船舶结构安全全国重点实验室开放基金项目,基于数据驱动的船舶波浪载荷智能快速预报,2024/09-2025/12,核心骨干
【9】武汉理工大学科技成果转化项目,一种应用于船舶运动控制的自适应船舶运动建模方法等专利转让,2023/08,项目负责人
【10】长江海事局科技项目,长江干线新业态船舶“四维”管理模式研究,2022/03-2022/12,主持
【11】湖北省揭榜制科技项目技术创新专项重大项目,基于5G+物联网的无人装备河湖生态环境智能化监测系统,2021/04–2024/12,技术负责人
【12】武汉理工大学三亚科教园开放基金项目,复杂海况下无人艇集群编队协同控制研究,2022/01–2023/07,主持
【13】武汉理工大学教改项目,“双创+线上线下混合式教学”融合驱动的科研基地课程改革与实践—以《无人水面艇的体系结构与控制》为例,2022.08.01-2025.05.30,主持
【14】武汉理工大学教改项目,优势学科赋能的通识课程结构重构与育人协同机制研究——以《智能无人系统关键技术》为例,2026.06-2028.06,主持
四、主要研究成果
已发表学术论文60余篇;出版著作2部;授权专利30余项,公开实审40余项;省部级科技奖3项,校科技奖3项。
近五年代表性论文:
【1】唯一第一通讯.Mechanism and data-integrated driven modeling of ship dynamics with uncertainty[J]. IEEE Journal of Oceanic Engineering, 2026.
【2】第二通讯. A Swin-Transformer-Based Network for Adaptive Backlight Optimization [J]. Symmetry. 2026; 18(3):502.
【3】唯一第一作者. Predicting multi-port vessel traffic flow: a spatial-temporal graph neural network with zero-inflated models and uncertainty quantification [J]. Ocean Engineering, 2025, 329, 121135.
【4】唯一第一通讯.Parametric dynamic modeling-based robust nonlinear model predictive control design for tracking unmanned surface vehicle trajectory [J]. Ocean Engineering, 2025, 328, 121074.
【5】唯一第一作者. A multi-objective path planning method for ships based on constrained policy optimization[J]. Ocean Engineering, 2025, 319: 120165. (SCI, JCR Q1)
【6】唯一第一通讯. Formation tracking control for networked heterogeneous MSV systems with actuator faults: A distributed optimal event-triggered fixed-time sliding mode fault-tolerant control approach[J]. Ocean Engineering, 2024, 313: 119370. (SCI, JCR Q1)
【7】唯一第一作者. Adaptive Dynamic Model-Based Path Following Controller Design for an Unmanned Surface Vessel[J]. Journal of Dynamic Systems, Measurement, and Control, 2024: 1-26.
【8】唯一第一作者. Improved PER-DDPG based nonparametric modeling of ship dynamics with uncertainty[J]. Ocean Engineering, 2023, 286: 115513.
【9】唯一第一作者. A circle grid-based approach for obstacle avoidance motion planning of unmanned surface vehicles[J]. Proceedings of the Institution of Mechanical Engineers, Part M: Journal of Engineering for the Maritime Environment, 2023, 237(1): 132-152.
【10】唯一第一作者.一种基于扩展状态观测器的智能船舶Nomoto模型参数辨识方法[J].中国舰船研究,2023,18(03):75-85.
【11】唯一第一通讯. Computing position error margin for a USV due to wind and current with a trajectory model[J]. Ocean Engineering, 2022, 262: 111950.
【12】唯一第一作者.船舶运动模型参数辨识研究综述[J].交通信息与安全,2022,40(05):1-11+155.
【13】第一通讯. Coordination and Optimization Control Framework for Vessels Platooning in Inland Waterborne Transportation System[J]. IEEE Transactions on Intelligent Transportation Systems, 2022. (SCI, JCR Q1)
【14】唯一第一通讯. A Function-Oriented Electronic and Electrical Architecture of Remote Control Ship on Inland River: Design, Verification, and Evaluation. IEEE Transactions on Transportation Electrification, 2022. (SCI, JCR Q1)
代表性授权专利:
【1】一种解决存在网络延时的无人艇轨迹跟踪控制方法,专利号:ZL202310939779.2(排名1)
【2】基于变论域模糊逻辑的智能船舶航向控制方法与系统,专利号:ZL202411710053.2(排名1)
【3】一种通讯时延下无人艇编队队形保持控制方法,专利号:ZL202510637656.2 (排名1)
【4】一种基于可达集的无人艇最优路径规划方法,专利号:ZL202210266347.5 (排名1)
【5】基于改进深度强化学习的智能船舶操纵双驱动建模方法,专利号:ZL202411016735.3 (排名1)
【6】一种无人艇编队跟踪及避障控制方法,专利号:ZL202410732541.7 (排名1)
【7】一种水生态环境重金属监测无人艇及监测系统,专利号:ZL202322082524.7(排名1)
【8】面向模块船运动特性分析的深度强化学习黑箱辨识方法,专利号:ZL 2023 1 0298470.X(排名1)
【9】无人机起降舱,专利号:ZL202330345063.0 (排名1)
【10】一种应用于球型无人机的磁吸式自适应充电系统与方法,专利号:ZL202210002598.2 (排名1)
代表性著作:
【1】第一著者.水面无人艇运动建模与规划控制. 9787114194528. 北京:人民交通出版社, 2024.09.
【2】第三著者.水面无人艇的体系结构与运动控制. 9787562960928. 武汉:武汉理工大学出版社, 2019.08.代表性获奖:
【1】中国航海学会科学技术奖,一等奖1项、二等奖2项
【2】2023年度交通运输重大科技创新成果1项
【3】武汉理工大学科学技术奖3项,包括:2023年技术发明奖二等奖(排名第三)、2024技术发明奖二等奖(排名第一)、2025年技术发明奖二等奖(排名第六)
【4】2021.08,第十届全国海洋航行器设计与制作大赛,二等奖,第一指导老师
【5】2021.08,一种面向绿色智能航运的海上多功能智能塔,第十届全国海洋航行器设计与制作大赛(华中赛区),二等奖,第二指导老师
【6】2021.07,“兆易创新杯”第十六届中国研究生电子设计竞赛(华中分赛区),三等奖,第一指导老师
【7】2021.12,第十二届“创新杯”大学生课外学术科技作品竞赛,特等奖,第一指导老师
【8】2022.08,第十一届全国海洋航行器设计与制作大赛,二等奖,第一指导老师
【9】2022.06,第十二届MathorCup高等数学建模挑战赛研究生组,三等奖,唯一指导老师
【10】2022.06,武汉理工大学三亚科教创新园首届“创未来”研究生创新创业大赛,二等奖,唯一指导老师
【11】2022.07,“华展物流杯”第十七届全国大学生交通运输科技大赛,二等奖,第一指导老师
【12】2022.07,“华展物流杯”第十七届全国大学生交通运输科技大赛,三等奖,第一指导老师
【13】2023.05,“竞业达杯”第十八届全国大学生交通运输科技大赛,二等奖,第一指导老师
【14】2023.05,“竞业达杯”第十八届全国大学生交通运输科技大赛,三等奖,第一指导老师
【15】2023.08,第十二届全国海洋航行器设计与制作大赛,二等奖,第一指导老师
【16】2023.08,CULSC第八届全国大学生生命科学竞赛(创新创业类),指导教师二等奖(创新组)
【17】2023.07,中国高校计算机大赛2023网络技术挑战赛(华中赛区),三等奖,第一指导老师
【18】2023.12,第九届“理工合伙人”研究生创业挑战赛(创新创业类),指导教师二等奖(创客组),第二指导老师
【19】2024.08,中国高校计算机大赛第九届网络技术挑战赛总决赛,一等奖,第一指导老师
【20】2024.08,第十三届全国海洋航行器设计与制作大赛,一等奖,唯一指导老师
【21】2024.08,第二十六届中国机器人及人工智能大赛全国总决赛,人工智能创新赛,一等奖,指导老师:李向舜、朱曼
【22】2024.08,2024睿抗机器人开发者大赛(RAICOM)全国总决赛智能生活创意设计竞赛项目,三等奖,第一指导老师
【23】2024.08,CULSC第九届全国大学生生命科学竞赛(创新创业类),二等奖,第一指导老师
【24】2024.08,CULSC第九届全国大学生生命科学竞赛(创新创业类),三等奖,第一指导老师
【25】2024.08,CULSC第九届全国大学生生命科学竞赛(创新创业类),二等奖,第一指导老师
【26】2024.12,2024年第六届全球校园人工智能算法精英大赛全国总决赛,[算法创新赛]人工智能+新工科,二等奖,第一指导老师
【27】2025.07,第八届中国高校智能机器人创意大赛专项赛:产教融合-舜尧未来视界创意赛初赛,二等奖,第一指导老师
【28】2025.08,第十届网络技术挑战赛总决赛,三等奖,第一指导老师
【29】2025.06,第二十七届中国机器人及人工智能大赛湖北赛区选拔赛,人工智能创新赛,二等奖,第一指导老师
五、主要荣誉与社会兼职
* 第四批“全国高校黄大年式教师团队”成员(教育部, 2025)
* 中国科学技术协会青年人才托举工程托举人
* 武汉市晨光计划
* 中国科协海智计划特聘专家
* 中国航海学会内河航运高质量发展专业委员会副秘书长
* 中国航海学会水上新能源发展专委会专家
* 中国留德学者计算机学会(GCI)智能机器人青年专委会委员
* 中国航海学会首届青年人才托举工程托举人
* 中国自动化学会机器人专委会委员
* 第六届全球校园人工智能算法精英大赛全国总决赛,优秀指导教师
* IEEE CSCWD 2025、CCC 2023、HDIS分论坛组织者和主席;IEEE ROBIO 2023 invited speaker,Best oral presentation
* 第四届海事安全与智能航运国际会议(The 4th International Conference on Maritime Safety and Smart Shipping)组委会会议组织秘书
* 2023、2024年度《中国舰船研究》十佳审稿人,2026年度优秀审稿人,专刊编辑
* 2023.02,《船舶运动模型参数辨识研究综述》被评为《交通信息与安全》2022年度优秀论文,并荣获三等奖
* 2022级硕士研究生荣获2023年硕士研究生国家奖学金
* 德国下萨克森州立研究生项目奖学金(2015-2019年)
* 研究生国家奖学金(2013年)
* 武汉理工大学“十佳学术科研之星”(2014年)
* 《Scientific Reports》《Automation》《无人系统技术》编委,《中国舰船研究》《Intelligence & Robotics》《科技导报》青年编委,《Transportation Safety and Environment》期刊梯队编委
* 中国造船工程学会、中国航海学会、中国自动化学会等学术和行业组织会员、教育部学位论文、国家自然科学基金通讯评委。
六、个人联系信息
邮箱:man.zhu.393@whut.edu.cn
扫一扫在手机上查看当前页面
 学院官网
 微信公众号